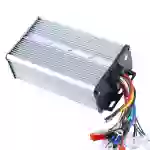
电机控制器的功能远不止调节电力输出。它还决定车辆对油门的响应速度、加速过程以及系统在达到运行极限时的反应。即使两辆车的基本硬件相同,它们的控制需求也可能截然不同。因此,电动汽车的电机控制器必须根据其运行的车辆进行配置。
车辆重量是影响加速设置的因素之一。较重的商用车通常需要轻型电动平台提供不同的响应。如果加速过于迅猛,车辆可能难以控制,而较慢的加速曲线则能使电机输出更平缓地增加。减速设置也会影响车辆在松开油门或接收到制动指令时的响应。
速度限制和电流限制用途不同。速度限制控制最大运行速度,而电流限制限制电池和电机的用电量。电池电流设置必须保持在电池组的放电能力范围内。同时,相电流设置与输送到电机绕组的电流有关。如果将这两个值混为一谈,可能会导致配置不当。
电机反馈是另一个重要的考虑因素。配备霍尔传感器的无刷电机提供位置信号,帮助控制器确定如何为电机各相供电。传感器的顺序和相关参数需要与电机匹配。如果信号配置错误,电机可能会运行不平稳、产生异常噪声或无法按预期启动。
无传感器控制器采用不同的方法。它们不直接接收霍尔传感器提供的转子位置信号,而是根据电气特性来估算转子位置。这种方法在合适的运行条件下可以很好地工作,但在低速启动和重载工况下需要特别注意。在选择和配置控制器时,应考虑反馈方式的选择。
通信需求取决于车辆的电子架构。基本的电动汽车可能使用模拟油门输入来请求电机输出。更复杂的平台可以使用 CAN 通信在控制器和其他电子模块之间交换命令和运行信息。
交换的信息可能包括电池电压、电机电流、温度和故障代码。这些数值有助于车辆控制系统监控运行状况并识别问题。在车队应用中,记录的运行信息还可以支持维护计划,尤其是在车辆跨地点或跨工作安排使用的情况下。
固件和参数更新是另一种随时间推移调整控制器的方法。当车辆平台发生变化、引入不同的电机或运行要求调整时,可能需要修改设置。如果控制器和车辆通信系统支持远程更新功能,则可以简化此过程。但是,更新必须与硬件和软件配置相匹配,以避免引入新的兼容性问题。
电动汽车电机控制器应在其完整的控制环境中进行评估。电气额定值决定了运行限制,电机反馈决定了控制器如何读取转子位置,通信则定义了控制器与车辆的交互方式。综合考虑这些因素,控制器配置才能更贴合车辆的实际运行需求。